病院でフィジカルAIを評価するには、動ける機体と、任せる仕事の条件を合わせて見ます。搬送、介護、手術では、必要な判断と確かめる範囲が違います。
物品を病棟へ届ける、棚から取り出す、動く人を避ける。AIが物を動かすとき、どんな仕事が変わるでしょうか。
トヨタは2026年3月、トヨタ記念病院で24台の院内搬送ロボットPotaroが、医療機器や薬剤を運んでいると紹介しました。これは搬送の運用事例で、生成AIが自律診療する事例ではありません。トヨタの運用・開発報告
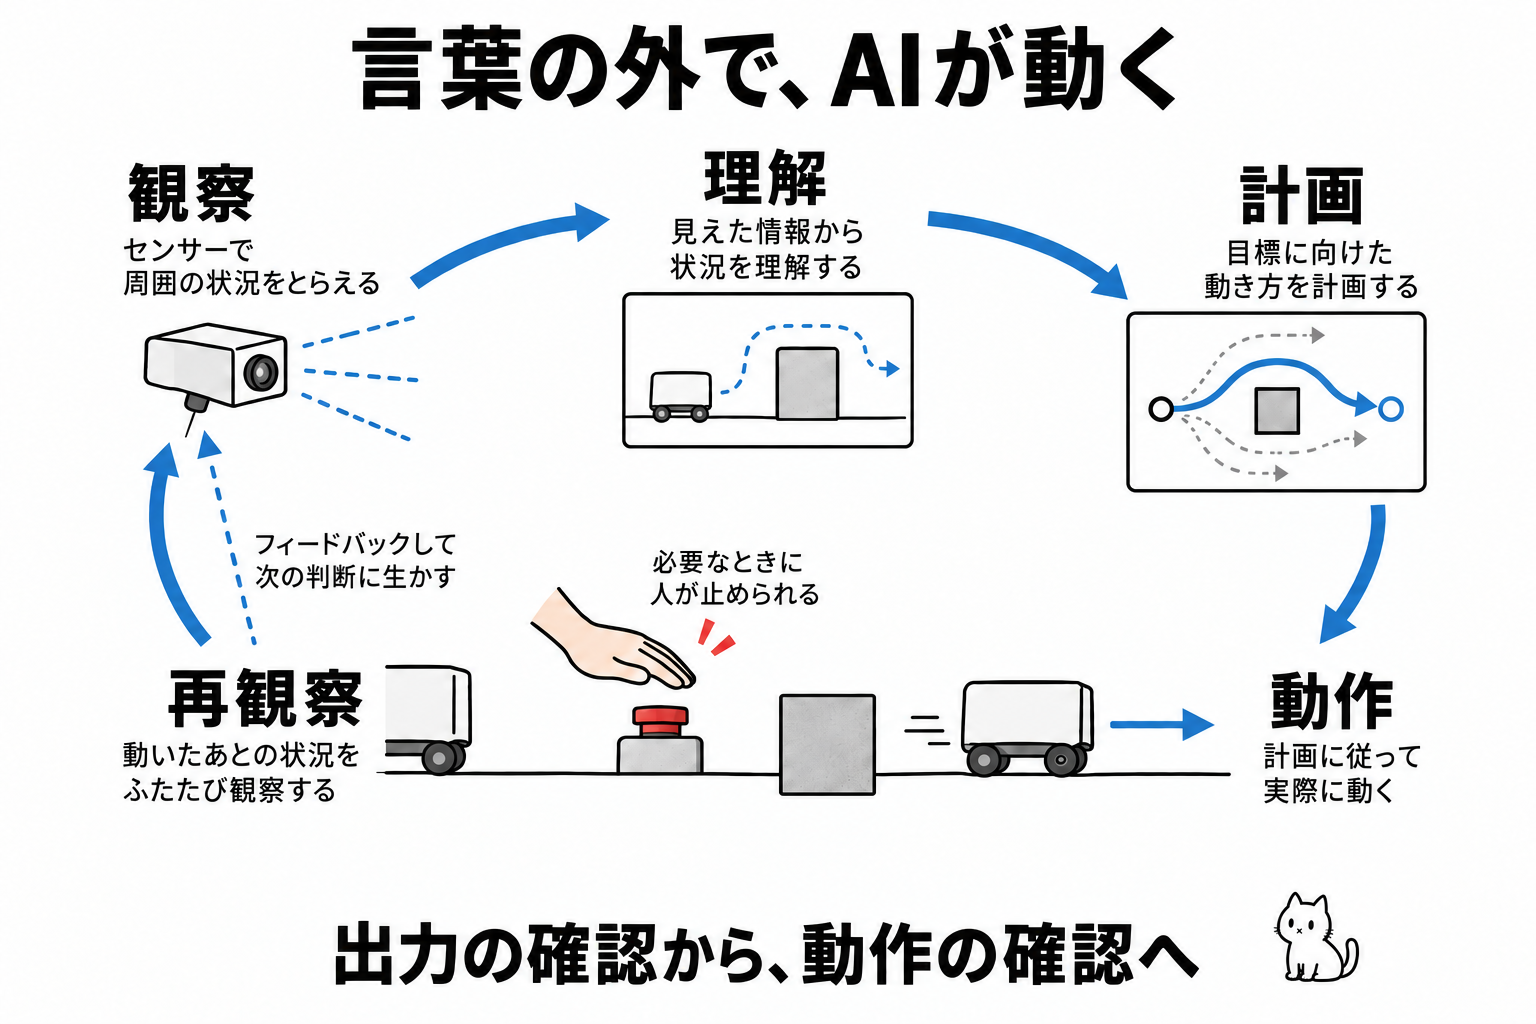
1. 環境を観測し、動いた結果を確かめ直す
フィジカルAIは、現実の環境を捉え、物理的な行動につなぐAIです。 ロボットや自動運転などを含みます。ここでは、人と同じ空間で動くロボットに絞ります。
すべてのロボットが生成AIを使うわけではありません。決められた手順で動く機械もあります。NVIDIAの開発工程の解説
架空の病棟で、封をした物品箱を倉庫からスタッフ室へ届ける仕事を、次の役割に分けます。
- センサー:カメラ、距離、機体の位置などを観測する。手や腕では、触れる力も候補になる。
- 認識:人、物、通れる場所、自分の状態を捉える。
- 計画:経路と、行う順序を決める。
- 制御:計画を、車輪や関節の動きへ変える。
- 機体:動いた後、変化した環境をセンサーで観測し直す。
途中で人が立ち止まる、箱が滑る。そんな変化を見て、止まり、動きを変えます。結果を入力へ戻す仕組みを「閉ループ」と呼びます。
計画を言葉で説明する役割と、モーターを必要な精度・速さで動かす役割は異なります。電源、通信、足回り、センサー配置も運用を左右します。
2. VLAは動作を出し、世界モデルは次の状態を予測する
VLAは、Vision、Language、Actionの組合せです。 画像と言葉の指示から、動作を出します。多様な画像・言葉・動作を学ぶロボット基盤モデルが研究されています。
Google DeepMindは2026年7月30日、Gemini Robotics 2を発表しました。構成ごとに役割を分けています。Google DeepMindの発表
| 構成 | 担う役割 |
|---|---|
| VLA | 機体を動かす動作を出す |
| ER 2 | 状況の理解や作業計画を担う |
| On-Device 2 | 機体上で動く |
全身で物を拾う、手先で扱う、複数機で協力する評価が示されました。多指の器用な操作には課題も残ります。企業の課題評価やデモで、病院の臨床成績を調べた試験ではありません。
開発の工程を読む:基盤モデルを、機体と作業に合わせる
新しい仕事への対応には、機体や作業に合わせた開発が必要でした。ロボット基盤モデルは共通基盤を広げますが、目的の解釈と手足の動きを組み合わせる工程があります。
NVIDIAのGR00T N1.7も、画像、言葉、ロボットの状態から動作を出すVLAです。2026年7月の技術記事は、データ収集、追加学習、評価、機体へ載せる工程を示しています。GR00Tの開発手順
共通のモデルや練習環境があれば、小さな現場の課題にも対応しやすくなるかもしれません。その可能性と、現在動かせる機体・作業・条件は分けて考えます。
仮想で練習し、実機で確かめる
物理シミュレーションでは、仮想の機体と環境を作り、重力、接触、摩擦を設定して動かします。機体を壊さず、条件を変えて試す開発道具です。Isaac Simの物理シミュレーション
世界モデルは、観測や行動から次の状態を予測します。2026年5月のCosmos 3は、物理的状況の推論、世界の生成、行動予測を組み合わせる開発用モデルとして発表されました。Cosmos 3の発表
仮想環境を使う二つの方法
物理シミュレーション
重力、接触、摩擦などを設定し、仮想の機体と環境を動かす。
世界モデル
観測や行動から、次の状態を予測する。Cosmos 3では世界の生成なども扱う。
仮想環境の動きを実機へ移すことを、sim-to-realと呼びます。現物では照明、摩擦、カメラの見え方が変わるため、環境の差を埋める検証が必要です。
研究例を読む:仮想画像の条件を変え、現実へ移す
Tobinらは2017年、仮想画像の条件を変えて学習し、現実の画像へ移す方法を調べました。仮想での成功を、病院での成功へ直接広げた研究ではありません。Tobinらの研究(2017年)
3. 搬送・介護・手術で、任せる工程を分ける
同じ病院でも、運ぶ、会話する、身体を支える、処置する仕事では、判断と失敗の影響が違います。
搬送は、人と共用する通路を評価する
Potaroを患者の多いエリアへ広げる試走では、人とロボットが互いに避けきれず、動きを妨げる課題がありました。人の位置・速度を捉える機能を加え、実験室と現場で確認しています。トヨタの開発報告
荷物の到着だけでなく、通行を妨げないか、受渡しを誰が何分確認するかも評価します。搬送を任せた結果、看護師の確認作業が増えたら、その時間も数えます。
身体を支える機器は、本人と職員の仕事を見る
厚生労働省と経済産業省は2024年、介護テクノロジー利用の重点分野を9分野16項目へ改訂しました。開発・導入を支援する政策分類で、各機器の効果が同じという評価ではありません。経済産業省の改訂資料
移乗、見守り、機能訓練など、本人の生活と職員の仕事が重なります。用途ごとに、任せる工程を書き分けます。
- 問診:話を文字にする工程と、医療上の判断をする工程を分ける。
- 移乗:身体への接触、本人の意思、職員への引継ぎを評価する。
手術支援と、自律手術の研究を分ける
FDAの説明する手術支援システムでは、術者がコンソールなどから器具を動かします。機械が動くことだけで、AIが自ら判断する手術とは結論づけられません。FDAの手術支援システム解説
KimらのSRT-H研究(2025年)は、胆嚢摘出のクリップ留め・切離部分を、体外の豚胆嚢8例で自律実行しました。研究の評価では8例すべてで成功しています。原著のPubMed抄録、著者らの研究説明
人体や生体で全手術を完遂した結果でも、患者の合併症や生存率を改善した結果でもありません。失敗を認識して修正する構成を、手術の一部で示した点が進展です。
SRT-Hの構成を読む:工程の指示と、機体の動作を分ける
上位モデルが、言葉で作業と修正を指示し、下位モデルが動作を作ります。どの工程を自律化し、どこから人へ戻すかが、次の評価の問いになります。
Gemini Robotics ER 2のモデルカードは、医療など、安全性が重大な用途に使わないよう記しています。汎用モデルの進歩と、医療機器として使える範囲を分けます。ER 2のモデルカード
4. 搬送費は、積込み・確認・停止対応まで測る
導入前に、何を、どこからどこへ、いつ運ぶかを書きます。急ぎと定期便を分け、積込み、移動、受取り、片付けの担当と時間を記録します。
診療の場を離れる時間を減らせれば、患者と話す時間へ戻せる可能性があります。一方、積込み待ち、滞留、取り違え確認、停止対応が増えれば、利益は小さくなります。
- 費用に含める:購入・利用料、建物との接続、保守、充電、担当者教育、停止時の代替手順。
- 運用で確かめる:遅延、受渡しの誤り、通行する人の不安、元の手順へ戻せるか。
価格と効果は、機体、施設、契約で異なります。共通の採算額は置かず、機体の移動と、人の作業を合わせて価値を測ります。
機体を動かす前に、仕事の全体を書く
導入前の仕事を記録する
運ぶ物、経路、時刻、積込み・受取りの担当と時間を書く
止まった後の手順を置く
誰が対応し、どの搬送手順へ戻すか決める
人の作業も測る
移動、待ち、確認、停止対応を含めて比べる
5. 架空会場の搬送で、人と機体の担当を分ける
まずは、架空の公開会場を紙の上で設計します。チャットAIに作らせるのは下書きだけです。実機の操作や、患者情報の入力は行いません。
次の架空の公開会場で、封をしたパンフレット箱を搬送する仕事の机上計画を作ってください。実機を操作する指示や、性能・所要時間・安全距離の推測は不要です。外部検索は不要です。

【架空の条件】
出発地は受付、届け先は展示室。箱は1個。経路には来場者が通る共用廊下と、人が開ける扉がある。機体の仕様、積載量、扉との接続方法は未確認。会場スタッフが積込みと受取りを行い、計画を確認する。

【出力】
1. 積込み、移動、扉、受取りを、人の担当・機体の担当・未確認に分ける。
2. 観測する情報、判断すること、動くこと、動いた後に確かめることを書く。
3. 中断してスタッフへ引き継ぐ条件と、代替の搬送手順を書く。
4. 導入前に測る人の作業時間と、試験時に確認する項目を各3項目以内で書く。原文にない能力や結果を補わない。
期待する計画は、担当と未確認を分けたものです。
- 積込みと受取りはスタッフの担当にする。
- 移動は仕様確認後に決め、扉は未確認として、人が開ける手順を候補にする。
- 混雑、通行の妨げ、機体停止のときに、スタッフへ引き継ぐ。
失敗例は、「扉を自動で開け、時速5kmで移動し、作業を半減する」です。能力、速度、効果は未確認なので、推測を確認項目へ戻します。
合格条件は、人と機体の担当、未確認、中断後の手順が分かれることです。移動だけでなく、積込み・受取り・対応の時間も測ります。机上計画は、実機で成功した結果とは区別します。
セルフチェック
1. フィジカルAIの閉ループを、適切に説明したものはどれですか。
2. SRT-Hの胆嚢研究について、この章の資料から言えることはどれですか。
今日のまとめ
- フィジカルAIは、観測、認識、計画、制御、機体をつなぎ、動いた結果を確かめ直します。
- VLAや世界モデルは開発の共通基盤を広げます。実機や現場の条件に合わせる工程が残ります。
- 搬送、介護、手術では、任せる工程と証拠の段階を分け、人の作業も含めて価値を測ります。
次は、第6回「アメリカの医師は、もうAIと働いている」へ。文章や会話を扱うAIに戻り、現場で使われる仕事と評価の違いを見ます。
参考・出典
出典の確認日:2026年10月10日。企業発表は機能・課題評価・導入の説明、行政資料は用途や政策の説明として参照しています。人の臨床成績へは読み替えません。